

Дрон, который узнаёт местность в лицо: почему GPS ему больше не нужен
📅 👁️ 5💬 0

Спутниковую навигацию можно подавлять на территориях площадью в сотни километров. Самолётам и беспилотникам всё чаще приходится действовать там, где сигналы с орбиты недоступны. Один из возможных резервных способов ориентирования основан на магнитном поле Земли: его не нужно передавать, а измерительный прибор сам ничего не излучает.
Однако устойчивость магнитного поля к обычным помехам ещё не означает, что по нему легко определить координаты. Между отсутствием сигнала, который можно заглушить, и надёжным позиционированием остаётся ряд технических проблем. Поэтому важно отделять уже подтверждённые результаты испытаний от характеристик, которые пока только заявлены.
История авиационных магнитометров началась не с определения координат. Во время Второй мировой войны приборы такого типа устанавливали на самолёты для обнаружения подводных лодок. Стальной корпус субмарины немного меняет окружающее магнитное поле. Эти отклонения выявляет детектор магнитных аномалий, или MAD — сокращение от английского Magnetic Anomaly Detector.
Изначально прибор должен был отвечать на вопрос, есть ли под самолётом крупный металлический объект, а не сообщать экипажу его собственное местоположение. Для противолодочной авиации такой датчик был одним из немногих способов продолжать искать лодку после погружения, когда гидроакустические средства уже не позволяли её обнаружить.
Для навигации одного магнитометра недостаточно: его показания нужно с чем-то сопоставить. Магнитное поле в разных точках планеты немного различается. Если заранее создать карту этих особенностей, измерения во время полёта можно сравнивать с картографическими данными и таким образом оценивать положение аппарата.
В этой схеме магнитный канал дополняет инерциальную навигационную систему. Гироскопы и датчики инерциального комплекса рассчитывают перемещение по ускорениям и поворотам, но со временем накапливают погрешность. Магнитометр позволяет периодически корректировать этот расчёт, сверяя измеренное поле с картой. Сам датчик не определяет координаты напрямую: он выдаёт показания, для интерпретации которых нужна карта. Идею такой навигационной сверки предложили ещё в 1960-х годах. Позднее схожим способом — но уже по особенностям земного рельефа — начали ориентировать крылатые ракеты.
Существенная трудность связана с самим самолётом. Двигатель, электропроводка, трубопроводы, токи и стальные элементы создают собственные магнитные возмущения. Они способны перекрывать слабые аномалии земного поля, необходимые для навигации. Эту проблему изучают как минимум с 1950 года. Тогда была предложена модель компенсации Толлеса — Лоусона: она представляет собственное поле воздушного судна в виде набора составляющих, описанных примерно полутора десятками слагаемых. Модель применяется и сегодня, спустя более семи десятилетий. Такая продолжительность использования показывает, насколько непросто отделить полезный сигнал от помех, создаваемых носителем.
Одним из заметных этапов открытой истории магнитной навигации стали испытания в мае 2023 года. Во время учений Golden Phoenix на авиабазе Трэвис в Калифорнии специалисты проекта DAF-MIT AI Accelerator провели эксперимент непосредственно в воздухе. Систему разместили в грузовой кабине военно-транспортного самолёта C-17A Globemaster III. Это был серийный транспортник, а не специально созданный экспериментальный самолёт. Он выполнил полёт и определял положение без использования спутниковой навигации.
ВВС США называли событие первым показом работы технологии в реальном времени на борту самолёта Министерства обороны. Эта формулировка характеризует готовность системы к испытанию в воздухе, но не подтверждает её точность. Эксперимент показал, что принцип можно реализовать на самолёте; он не установил, насколько малой будет навигационная ошибка. В августе 2023 года планы ВВС США по квантовым технологиям навигации представлялись как создание альтернативы GPS.
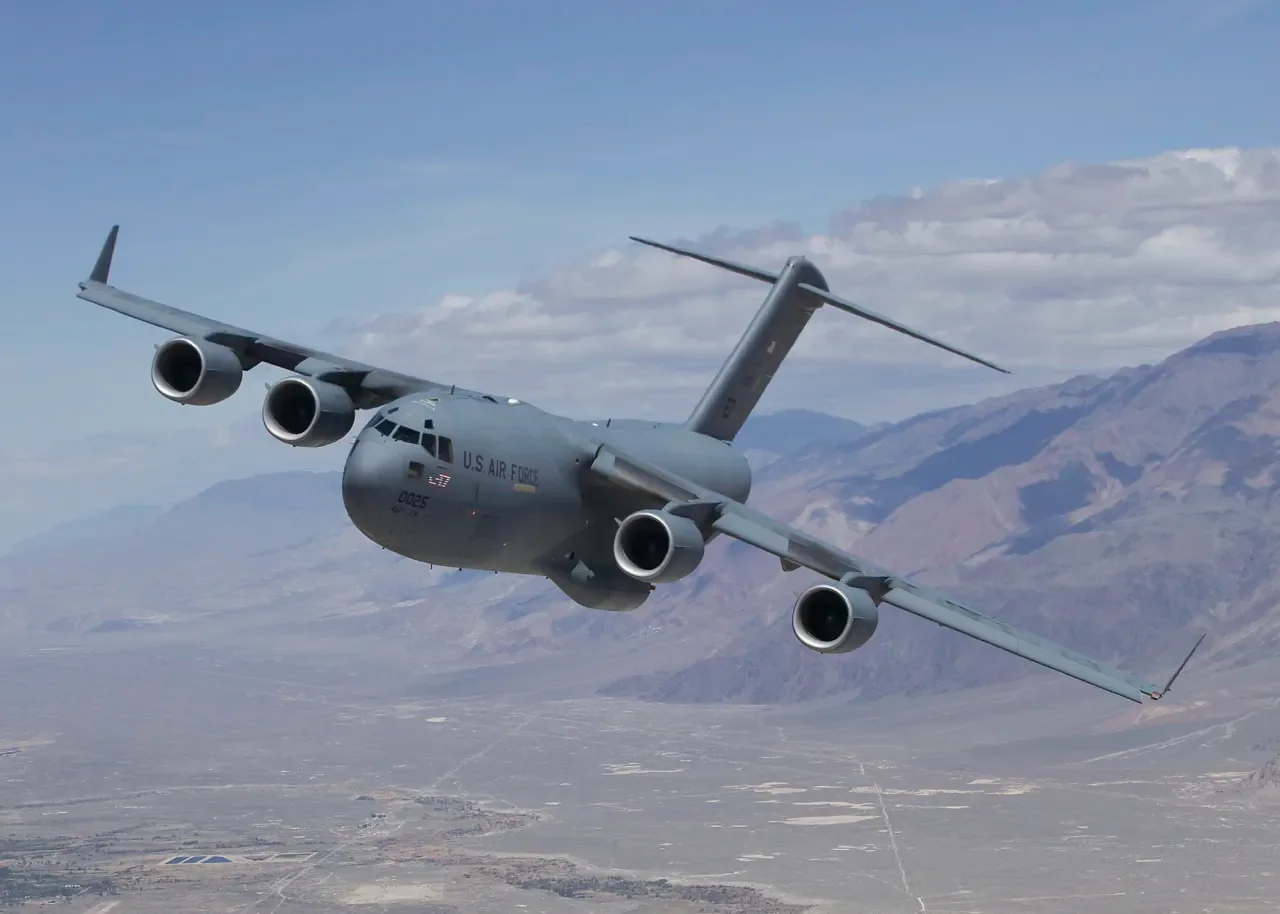
В августе 2024 года, согласно Aviation Today, тот же C-17 использовал коммерческую магнитную навигационную систему в качестве основного средства ориентирования. Сведения о маршруте, продолжительности полёта и величине ошибки не публиковались. Поэтому и этот случай подтверждает стадию испытаний, а не заявленную точность.
При оценке подобных сообщений необходимо различать три показателя. Первый — чувствительность датчика, то есть минимальное поле, которое он способен распознать. Второй — навигационная ошибка: насколько точно система определяет местоположение. Третий — точность попадания в цель. Эти характеристики связаны, но не тождественны. Ошибка в несколько метров на маршруте говорит о знании координат, но результат применения боеприпаса зависит также от высоты, скорости, ветра и аэродинамических свойств. Точная навигация может способствовать точному удару, однако сама по себе его не гарантирует. Смешение этих понятий нередко создаёт громкие заявления о «неуязвимом квантовом GPS».
Самый детальный открытый отчёт о результатах представила компания Q-CTRL. Препринт был опубликован в апреле 2025 года и описывал испытания, проходившие в течение недели в феврале 2025 года в районе австралийского города Гриффит.
В эксперименте участвовал лёгкий самолёт Cessna 208B Grand Caravan. Он преодолел более 6700 километров, поднимаясь на высоту до 5800 метров. Система Ironstone Opal использовала квантовые магнитометры. В них состояние атомов возбуждают светом, а затем тем же способом считывают их реакцию на магнитное поле.
Согласно отчёту, измерительная головка различает сотые доли нанотесла. Для сравнения: напряжённость земного магнитного поля составляет десятки тысяч нанотесла, тогда как используемые для навигации слабые аномалии измеряются десятками нанотесла. Таким образом, прибору требуется обнаруживать небольшие изменения на фоне значительно более сильного поля.
На участке длиной 365 километров наилучший результат составил 22 метра ошибки. Это около 0,006% пройденной дистанции. Однако в другом режиме на том же отрезке ошибка достигла 515 метров — примерно в 23 раза больше. При этом использовались те же прибор и карта. Различалось то, какая информация помогала системе оценивать скорость.
В наиболее точном режиме расчёт корректировали сразу по трём направлениям, однако в отчёте не объясняется, откуда поступали эти поправки. В менее точном варианте система опиралась только на показания бортового датчика воздушной скорости.
Это обстоятельство важно для интерпретации результата. В режиме, где ошибка составила 22 метра, работал не только магнитный канал. Инерциальная система, получавшая такую же дополнительную поддержку, показала ошибку всего 319 метров. Без неё на том же участке погрешность инерциальной навигации превышала 19 километров. Следовательно, результат в 22 метра обеспечила совокупность навигационных средств и внешней коррекции, а не один квантовый магнитометр.
Возникает любопытное сопоставление. По абсолютной величине ошибки 22 метра — лучший результат испытаний. Но если сравнивать с инерциальной системой, превосходство оказывается наименьшим: примерно в 15 раз. Причина в том, что в этом режиме дополнительную помощь получала и инерциальная система.
В отчёте также указано преимущество до 46 раз. Но это значение получено в другой конфигурации: датчик располагался дальше от источников помех самолёта, а длина участка составляла 420 километров. На высоте около 5–6 километров и при протяжённых участках, где возможностей для коррекции меньше, ошибка магнитного метода вырастала до 2000 метров. Даже при таком результате он превосходил инерциальную систему примерно в 20 раз.
Проводился и наземный эксперимент. Автомобиль с установленной аппаратурой проехал около 18 километров. Ошибка магнитной системы составила 180 метров, тогда как инерциальная система ошиблась на 1200 метров.
В целом отчёт демонстрирует преимущество магнитного канала над автономной инерциальной навигацией, но также показывает зависимость абсолютной точности от режима и условий. Наилучшие показатели были получены не при изолированной работе магнитометра, а при наличии дополнительной поддержки.
Первая важная зависимость — от качества карт. Без карты измеренные значения не с чем сравнивать, и навигационная схема теряет основу. Глобальные карты магнитных аномалий существуют. Например, EMAG2 имеет шаг около 3,7 километра в районе экватора; карта WDMAM обладает несколько более грубым разрешением. При таком масштабе мелкие особенности поля сглаживаются, хотя именно они могут быть важны для точного позиционирования.
Точность на уровне десятков метров обеспечивает не глобальная сетка, а детальная аэросъёмка конкретной местности. Такие данные должны быть заранее собраны и обновлены. Проблема заключается не в полном отсутствии магнитных карт, а в неодинаковой степени их детализации. Подготовку необходимых материалов приходится выполнять заблаговременно.
Вторая сложность — магнитные помехи, создаваемые самим аппаратом и его грузом. Они могут многократно превосходить полезную аномалию земного поля. Поэтому высокая чувствительность отдельно взятой измерительной головки ещё не говорит о точности навигации на борту. Необходимо компенсировать собственное поле носителя — ту же задачу, над которой работают со времени появления модели Толлеса — Лоусона в 1950 году.
Третий фактор — изменчивость земного поля. На него влияют солнечные вспышки и возмущения в верхних слоях атмосферы. Поэтому измеренное значение может меняться не только из-за перемещения самолёта. Это не делает метод неприменимым, но требует вводить поправки и учитывать дополнительную неопределённость во время геомагнитных возмущений.
Поэтому определение «неуязвимый» подходит магнитной навигации лишь с оговорками. Пассивный датчик не принимает слабый сигнал спутников и не может быть подавлен обычным GPS-глушителем. Но точность всё равно зависит от подробности карты района, остаточного магнитного поля самолёта, дрейфа инерциальной системы и изменений геомагнитной обстановки. Точнее говорить, что привычные средства подавления спутниковой навигации не воздействуют на этот канал напрямую, а не что его невозможно нарушить.
Есть и пример метода, который не требует готовой карты. В 2020 году был опубликован подход MagSLAM: он создаёт магнитную карту непосредственно во время движения. За полтора часа полёта система достигает точности в десятки метров. Этот результат показывает, что предварительно составленная карта — не единственный вариант навигации по магнитному полю, и ставит вопрос о других возможных пределах метода.
В открытых источниках не удаётся найти сведения о лётных испытаниях магнитной навигации на самолёте, сопоставимом с C-17A или Cessna 208B. При этом научные работы в этой области есть. В частности, в 2017 году Копытенко, Петрова и Августов исследовали использование магнитного поля Земли для автономной навигации в океане.
Эта работа содержит математическую основу и прямо затрагивает те же задачи: как надёжно сопоставлять измерения с картой, если поле меняется со временем. Однако расчёты и модельные исследования не равнозначны реальному полёту на аппарате, где требуется компенсировать собственные магнитные помехи. В публичном пространстве пока подтверждена теоретическая часть, но не сопоставимые лётные испытания.
Магнитометры первоначально поднимали в воздух ради обнаружения металлических объектов под водой. Теперь тот же физический принцип рассматривают как способ определить координаты самого самолёта. Измерительная аппаратура прошла путь от простых датчиков до квантовых магнитометров, но общая схема сохранилась: магнитный канал не заменяет инерциальную систему, а помогает корректировать её показания.
Открытые испытания подтверждают, что магнитное поле может служить дополнительным источником навигационной информации. Но вопрос о том, способно ли оно стать самостоятельной системой ориентирования или останется сложным средством коррекции, зависит от того, насколько удастся справиться с картами, помехами и переменчивостью поля.
Комментарии 0