
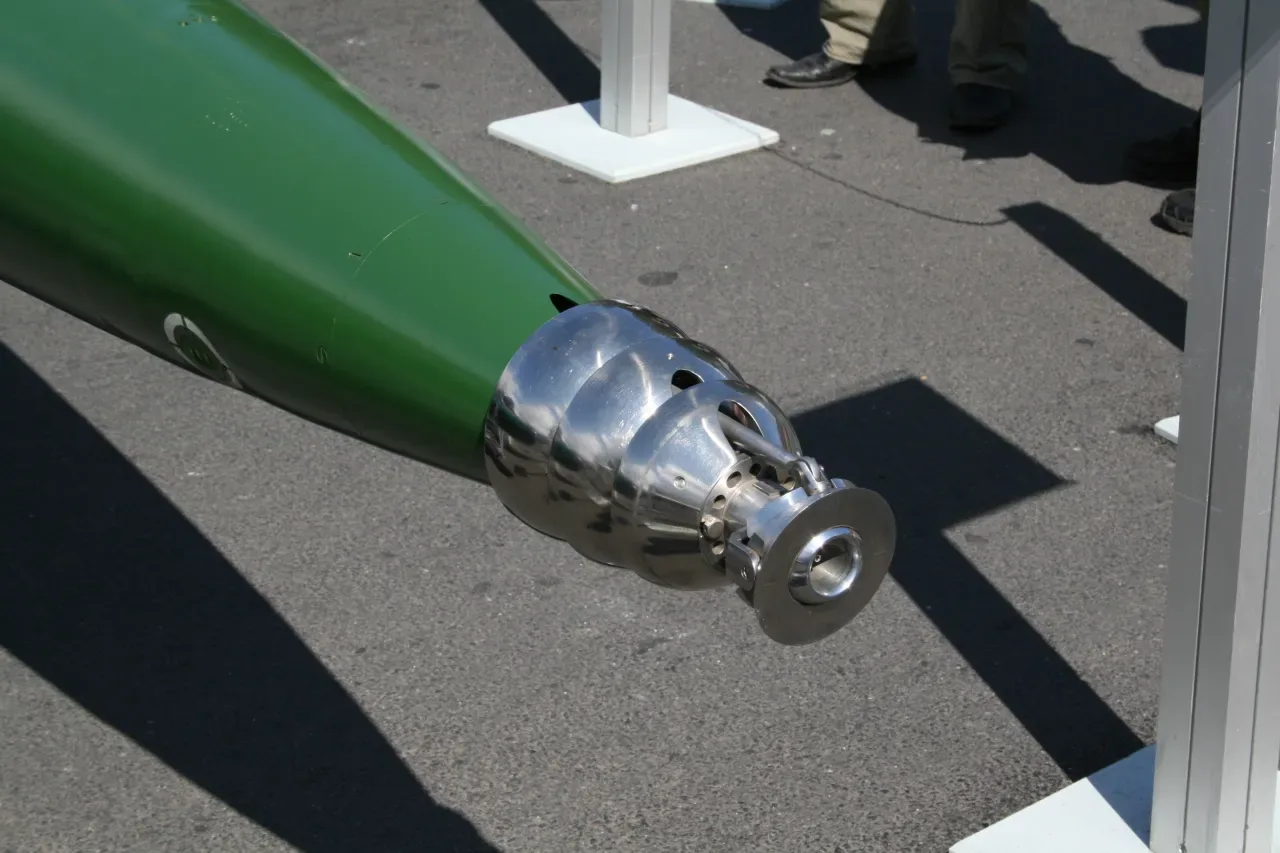
Управляемая носовая часть подводной ракеты «Шквал-Э», представленная на МВМС-2007
«Чам-2.0»: скорость торпеды и проблема точного наведения#
При скорости 200 узлов, которую развивал советский «Шквал», торпеда преодолевает километр примерно за десять секунд. На такой дистанции системе наведения остаётся очень мало времени, чтобы заметить изменение положения цели и скорректировать движение.
15 октября 2026 года подводную систему «Чам-2.0» испытывали специалисты Академии национальной обороны КНДР, Главного управления ракетостроения и Управления по изучению торпедного оружия. Спустя два дня Центральное телеграфное агентство Кореи (ЦТАК) сообщило, что проверялись реактивная двигательная установка и технологии, призванные повысить эффективность движения. По заявлению агентства, для обнаружения целей и наведения на них в торпеде используется искусственный интеллект.
Опубликованных сведений пока недостаточно для подробной оценки разработки. Не названы скорость, дальность и калибр «Чам-2.0», неизвестны носитель, район запуска, тип мишени и итоги стрельбы по ней. ЦТАК не показало и фотографий торпеды. Обозначение «2.0» может указывать на новую версию, однако в доступных сообщениях нет информации о более ранней системе «Чам».
Чтобы оценить значение заявления о реактивной установке и искусственном интеллекте, важно рассмотреть сразу несколько задач: сопротивление воды на высокой скорости, работу гидроакустических средств и способы, которыми разработчики пытаются совместить поиск цели с быстрым движением.
Скорость, сопротивление и кавитационная полость#
При обычном движении в воде сопротивление приблизительно пропорционально квадрату скорости. Если скорость удваивается, сопротивление возрастает ориентировочно в четыре раза. Мощность, необходимая для его преодоления, может вырасти примерно в восемь раз, если не меняются форма корпуса и режим обтекания. Поэтому повышение скорости требует не только более мощного двигателя: приходится учитывать массу силовой установки, запас энергии и дальность.
Разницу между обычной торпедой и сверхскоростным подводным аппаратом показывают два известных примера. Американская тяжёлая Mk 48, согласно открытым данным, развивает приблизительно 55 узлов. Советский ВА-111 «Шквал» — один из немногих суперкавитирующих аппаратов, принятых на вооружение, — достигал около 200 узлов. Такой результат обеспечивался особым способом движения, а не простым увеличением тяги.
В носовой части «Шквала» находится кавитатор. Он формирует вокруг аппарата газовую полость, внутри которой проходит основная часть корпуса. Благодаря этому площадь контакта с водой существенно уменьшается, а вместе с ней снижается и сопротивление. Но полость необходимо сохранять на протяжении всего движения. Резкий манёвр может изменить её форму, а соприкосновение корпуса с водой создаёт значительные нагрузки. Поэтому автоматика, органы управления и кавитатор должны действовать согласованно.
Для ранних вариантов «Шквала» в открытых публикациях обычно указывали дальность около 5–7 км. Аппарат мог быстро выйти к цели при известном направлении, но небольшая дальность ограничивала условия его применения. Сообщение КНДР о реактивном двигателе закономерно вызывает сравнение с советской разработкой, однако ЦТАК не упоминало, оснащён ли «Чам-2.0» кавитатором и создаёт ли он газовую полость.
Акустический поиск на высокой скорости#
Самонаводящейся торпеде необходимо обнаружить корабль и отслеживать его перемещения. Пассивная гидроакустическая система принимает шумы цели, а активная посылает сигнал и анализирует его отражение. Полученные данные позволяют оценить направление движения корабля и его положение. Если цель меняет курс, измерения требуется обновлять.
На высокой скорости гидроакустическая аппаратура сталкивается с дополнительными помехами. Шум воды, кавитация и работа двигателя способны заглушать слабые сигналы. Собственные акустические шумы торпеды могут также выдать её приближение. Быстрый ход сокращает время подлёта, но одновременно уменьшает время, которое остаётся экипажу корабля на реакцию.
При суперкавитации возникает отдельная техническая сложность: значительная часть корпуса окружена газом, тогда как акустическому датчику необходимо взаимодействовать с водной средой. Разработчикам приходится выбирать место для приёмных элементов и продумывать передачу сигнала так, чтобы не нарушить устойчивость полости. Это влияет на конструкцию носовой части, где уже размещён кавитатор.
Известные варианты «Шквала» двигались по заранее заданной траектории. Полноценной акустической головки, способной самостоятельно наводить аппарат на маневрирующую цель, у них не было. Высокая скорость сама по себе не обеспечивает попадание: после запуска корабль может изменить курс, и торпеде нужно обнаружить этот манёвр, пересчитать точку встречи и выполнить коррекцию. На последних сотнях метров времени для этого особенно мало.
Возможные задачи искусственного интеллекта#
Заявление ЦТАК о применении искусственного интеллекта для обнаружения и наведения может относиться к разным функциям. Алгоритмы машинного обучения способны классифицировать шумы, выделять цель на фоне отражений и сохранять сопровождение, даже если часть измерений временно потеряна. Ещё одна возможная задача — уточнять прогноз движения корабля по поступающим данным. Какую именно функцию реализовали в «Чам-2.0», из сообщения агентства установить нельзя.
Цифровая обработка гидроакустических сигналов давно применяется в торпедах. Американская Mk 48 неоднократно получала новые электронные блоки и программное обеспечение; современные алгоритмы расширяют возможности распознавания. Однако результат зависит не только от вычислительной техники, но и от качества исходных данных. Шумовой профиль корабля меняется в зависимости от расстояния до него, глубины и режима работы механизмов. Дополнительные помехи создают отражения от морского дна, другие суда и волнение.
Ключевой критерий здесь — устойчивость сопровождения. Например, корабль может снизить обороты, а поблизости окажется другое судно с похожим акустическим профилем. Если система перепутает цели и переключится на соседний корабль, дальнейший расчёт курса будет ошибочным. Другой сложный случай — резкий поворот цели, когда её новое положение ещё не удалось точно определить. На высокой скорости ошибка прогноза быстро нарастает. Поэтому проверять необходимо всю цепочку: работу датчиков, обработку сигнала и передачу команд органам управления.
Южнокорейский подход: сначала захват, затем разгон#
Южная Корея исследует способ разделить поиск цели и движение на максимальной скорости. Агентство оборонных разработок (ADD) представило экспериментальный суперкавитирующий аппарат на военно-морской выставке MADEX-2025. Ведущий исследователь ADD рассказал Naval News о предполагаемой схеме его применения: на начальном участке торпеда должна двигаться медленнее и наводиться на корабль, а затем разгоняться и переходить к движению в газовой полости.
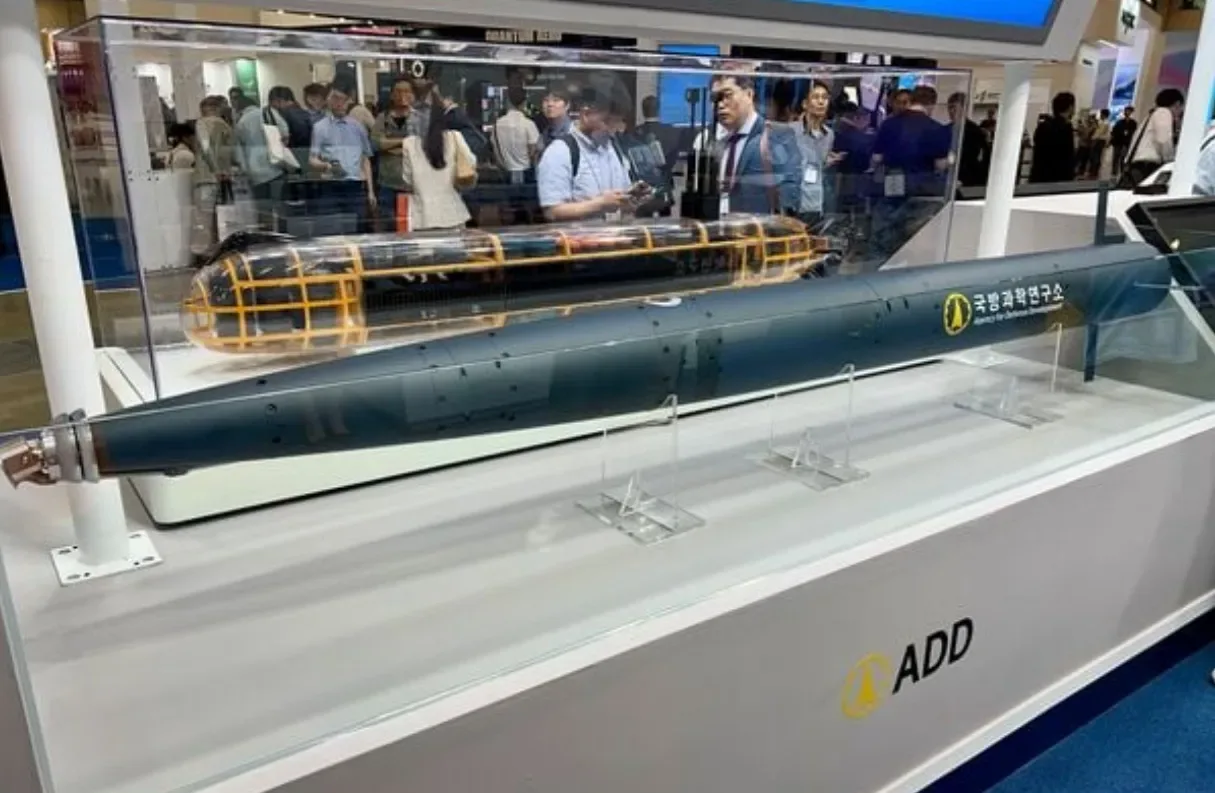
Экспериментальный суперкавитирующий аппарат ADD на выставке MADEX-2025
По данным Janes, длина южнокорейского аппарата составляет 3 м, диаметр — 300 мм. В 2025 году его испытывали в бассейне: проверяли прямолинейное движение внутри газовой полости и работу рулевых приводов в режимах, рассчитанных на скорость до 130 узлов. Выход на 200 узлов относился к следующему, морскому этапу программы. Это были заявленные планы испытаний, а не подтверждённые результаты.
Naval News также сообщало о варианте применения, при котором корабль поражается кинетическим ударом, без отдельной боевой части. Такая схема предъявляет повышенные требования к точности встречи с целью. До начала разгона бортовая аппаратура должна достаточно точно определить положение корабля: после перехода на скоростной режим возможности для дальнейшего уточнения могут быть ограничены.
При этом именно во время разгона меняются условия обтекания и нагрузки на органы управления. Если корабль изменит курс, заранее рассчитанная траектория может потребовать поправки. Следовательно, нужно проверить, способна ли торпеда не только захватить цель на начальном этапе, но и сохранить возможность корректировать движение после разгона.
Каких результатов пока не хватает#
По сообщению ЦТАК, за пять лет северокорейские специалисты провели более 180 различных испытаний, связанных с движением аппарата и реактивной установкой. Состав этих испытаний и доля успешных проверок не раскрыты. Последнее испытание, судя по описанию агентства, было посвящено прежде всего двигателю и эффективности движения. О попадании в маневрирующую мишень ЦТАК не сообщало.
Помимо скорости и наведения, остаются вопросы практического применения. Неизвестно, можно ли запускать «Чам-2.0» с уже существующих носителей, насколько надёжен сам пуск, каким образом целеуказание передаётся на борт и сколько времени занимает подготовка перед стрельбой. Для флота эти эксплуатационные детали имеют непосредственное значение: именно от них зависит, насколько новое оружие пригодно для регулярного применения.
Для оценки возможностей системы полезнее всего было бы опубликовать результаты документированной серии испытаний, включающей следующие показатели:
-
измеренные скорость и дальность на скоростном участке;
-
дистанцию обнаружения движущейся цели и устойчивого захвата;
-
поведение торпеды при разгоне и выполнении команд управления;
-
результаты стрельбы по мишени, которая меняет курс, особенно на последних сотнях метров.
Наиболее показательным стал бы последний этап — попадание по маневрирующей цели после разгона. Собственные шумы затрудняют акустический поиск, газовая полость при суперкавитации осложняет приём сигналов, а высокая скорость оставляет мало времени на коррекцию. Такая проверка показала бы, удалось ли объединить двигатель, датчики и систему управления в единый работоспособный комплекс.
Комментарии0
Войдите, чтобы участвовать в обсуждении.
ВойтиКомментариев пока нет
Начните обсуждение — ваш комментарий будет первым.