
От «Гейслер и К» к ЦАС-1: эволюция корабельного огня

Отечественные корабельные системы управления огнём: путь от «Гейслер и К» к ЦАС-1
История советских корабельных систем управления огнём началась не с нуля. Ещё до революции в Российской империи существовали приборы, позволявшие автоматически рассчитывать отдельные параметры стрельбы. В дальнейшем отечественные специалисты изучили британские, американские и итальянские решения, а затем создали собственные счётно-решающие комплексы.
Этот путь особенно важен для понимания того, какие возможности могла получить система управления огнём «Молот 66», которую планировали установить на «средних» крейсерах проекта 66. Подробных сведений о её устройстве недостаточно, поэтому целесообразно рассмотреть развитие отечественных приборов управления стрельбой в 1930–1940-х годах и послевоенное совершенствование этой техники.
Первые отечественные приборы управления стрельбой
Полноценной системой управления огнём дореволюционный российский флот не располагал. Установка «Гейслер и К» образца 1910/1911 годов выполняла лишь часть необходимых функций. Она автоматически определяла вертикальный угол наведения орудия и передавала полученное значение к артиллерийским установкам.
Для расчётов и внесения поправок в комплекс входили четыре основных механизма:
- Механический дифференциал.
- Фрикционный механизм ВИР, то есть величины изменения расстояния.
- Эксцентриковый механизм, преобразовывавший значение прицела в угол прицеливания.
- Рычажный множительный механизм, предназначенный для формирования индивидуальной поправки угла возвышения с учётом износа ствола.
Кроме вычислительных механизмов, установка имела набор передающих и принимающих приборов. Их задачей было доставить к орудийным расчётам выработанные значения прицела и целика.
Передача прицела выполнялась по принципу совмещения стрелок. Наводчику не требовалось сначала считывать значение с циферблата, а затем самостоятельно выставлять его на прицеле. Он должен был поворачивать механизм до тех пор, пока стрелки на циферблате не совпадут.
Главное преимущество «Гейслер и К» заключалось в сокращении объёма ручной работы старшего артиллериста. Ему уже не нужно было обращаться к таблицам стрельбы, чтобы перевести дистанцию до цели в требуемое значение прицела. Вместо этого он мог сосредоточиться на наблюдении за целью и определении поправок. После ввода этих поправок в систему они автоматически учитывались при выработке прицела.
В целом «Гейслер и К» образца 1910/11 годов считалась удачной и работоспособной системой. Однако британские разработки того же периода были более совершенными. Причина заключалась в различии подходов к вычислению основных параметров стрельбы.
Для определения прицела и целика требовались величина изменения расстояния, или ВИР, и величина изменения пеленга, или ВИП. Российская система самостоятельно не вычисляла ни один из этих параметров.
Целик рассчитывался вручную, а «Гейслер и К» только передавала уже готовое значение к орудиям. Поэтому об автоматическом определении ВИП говорить не приходилось. С прицелом ситуация была несколько иной. В систему вводились первоначальная дальность до противника и ВИР, полученные с помощью дальномеров, а также ряд дополнительных поправок. Учитывались температура пороха, степень износа ствола, тип снаряда — учебный или боевой — и поправки, определённые старшим артиллеристом по результатам стрельбы.
На основе этих данных механизмы вырабатывали требуемый прицел. Однако сама система не определяла ВИР и ВИП по курсу и скорости цели.
Британский «столик Дрейера»
Более развитый принцип применялся в британских системах управления огнём, прежде всего в знаменитом «столике Дрейера». В него вводились курс и скорость собственного корабля, а также аналогичные данные о корабле-цели. Параметры цели определялись отдельным прибором.
Затем на основании постоянно обновляемых сведений система самостоятельно рассчитывала ВИР и ВИП. После этого она учитывала дополнительные факторы и преобразовывала полученные данные в прицел и целик для орудий. Среди таких факторов были направление и скорость ветра, боковое отклонение снаряда в полёте и другие баллистические поправки.
Таким образом, «столик Дрейера» уже представлял собой не просто устройство передачи данных, а полноценный счётно-решающий комплекс. Именно этот принцип впоследствии стал основой для большинства более поздних систем управления огнём, включая оборудование американских крейсеров типа «Де Мойн». В дальнейшем совершенствовались точность вычислений, набор учитываемых поправок, механизмы их обработки, приборы наблюдения и способы передачи команд. Позднее важную роль начали играть радиолокационные станции, однако общая схема оставалась прежней.
При этом сама по себе сложность системы не гарантировала безусловного успеха. Даже «столик Дрейера» зависел от качества исходных данных. Дальномер мог обеспечить точную информацию только при правильном измерении. Если дистанция определена ошибочно, система выдавала неправильный результат, поскольку дальность являлась одним из ключевых параметров.
Ошибки возникали и при определении курса и скорости вражеского корабля. На большой дистанции было легко неверно оценить движение цели. В таком случае даже правильно работающий «столик Дрейера» формировал неправильные значения прицела и целика.
Тем не менее общая концепция британского устройства оказалась правильной. «Столик Дрейера» стал эталонной основой для последующих счётно-решающих приборов. В системах, созданных позднее, менялись точность, перечень поправок и конструкция механизмов, но принцип расчёта на основе курса, скорости и дальности сохранялся.
Развитие приборов управления стрельбой в СССР в 1920-е годы
Советский Союз получил достаточно прочную основу для развития собственных корабельных приборов управления стрельбой. В стране сохранилась школа специалистов, связанная с дореволюционными разработками. Несмотря на иностранное название «Гейслер и К», значительная часть работ по созданию и совершенствованию этих приборов выполнялась российскими сотрудниками.
Кроме того, в распоряжении советских специалистов оказался опыт использования приборов Поллэна, которые относились к числу наиболее совершенных систем управления огнём периода Первой мировой войны.
Поэтому уже в 1925 году СССР приступил к созданию АПКН — автомата прямого курса. Точное значение буквы «Н» в этом обозначении неизвестно. За основу взяли приборы Поллэна, дополненные так называемой баллистической частью.
Эта баллистическая часть должна была автоматизировать расчёт всех поправок, необходимых для стрельбы. И «столик Дрейера», и приборы Поллэна самостоятельно определяли ВИР и ВИП на основе курса и скорости собственного корабля, параметров цели и постоянно измеряемой дальности. Однако прочие поправки всё ещё приходилось вводить вручную.
Например, нельзя было просто задать системе значение влажности воздуха. Сначала требовалось измерить влажность, затем по таблицам определить соответствующую поправку и только после этого ввести её в прибор. Баллистическая часть АПКН должна была избавить управляющего огнём от этой процедуры. Она самостоятельно подбирала необходимые поправки, устраняя необходимость постоянной работы с таблицами.
Однако разработка АПКН продвигалась медленно и сопровождалась серьёзными трудностями. В это время советский флот пополнялся новыми кораблями. В строй возвращались линкоры, завершалось строительство крейсеров, а планы создания мощных военно-морских сил ограничивались главным образом слабостью экономики СССР, которую стремились ускоренно развивать.
Существовал риск, что АПКН так и не удастся довести до работоспособного состояния. Поэтому СССР приобрёл за рубежом автомат курсового угла и расстояния, известный как АКУР, у британской фирмы «Виккерс». Дополнительно у американской компании «Сперри» закупили систему синхронной передачи данных автомата стрельбы и команд.
После приобретения оборудования выяснилось, почему создание АПКН оказалось столь сложным. Советские моряки с самого начала предъявили к системе очень высокие требования. Ни британский АКУР, ни американская передача данных полностью им не соответствовали.
Например, ошибка АКУР по курсовому углу составляла 0,016 дистанции. По советским оценкам, такой показатель был совершенно неприемлемым. С системой «Сперри» ситуация оказалась ещё сложнее. Американская фирма передала подробную документацию, однако собранное по ней оборудование оказалось неработоспособным.
Перед советскими специалистами встал выбор: продолжать разработку АПКН либо направить усилия на доведение британской и американской аппаратуры до рабочего состояния. Был выбран второй вариант, но результат оказался комбинированным.
В основу первых советских приборов управления стрельбой положили доработанный АКУР. Американскую систему передачи от «Сперри» полностью забраковали. Вместо неё применили аналогичное устройство, созданное в рамках работ по АПКН.
При этом закупка американской аппаратуры не оказалась бесполезной. В составе оборудования «Сперри» имелась гировертикаль — устройство, которого в СССР в тот момент не было, но без которого невозможно было создать систему стабилизации командно-дальномерных постов, а позднее и артиллерийских установок.
Всего Советский Союз получил две гировертикали. Одну разобрали для изучения и попытки воспроизведения конструкции, вторую установили на крейсере «Красный Кавказ». На линкорах «Октябрьская Революция» и «Парижская Коммуна», а также на «Красном Кавказе» были установлены новые системы управления стрельбой, однако гировертикаль получил только крейсер.
Сразу наладить производство таких устройств не удалось. Позднее советская промышленность освоила их выпуск под названием «Шар», но на начальном этапе возможности были крайне ограниченными.
На «Красном Кавказе» гировертикаль, по всей видимости, ещё не применялась для полноценной стабилизации. Вероятнее всего, она использовалась как кренометр, позволявший вести огонь при ровном киле либо при определённом угле качки.
Советские специалисты изучали не только британские и американские разработки. В 1931 году СССР приобрёл у итальянской фирмы «Галилео» систему управления огнём для лидеров типа «Ленинград». После поступления приборы подвергли подробному исследованию.
Три способа пристрелки
К 1930-м годам морская артиллерия применяла три основных способа пристрелки.
Первый вариант заключался в наблюдении за знаками падения снарядов. Это была классическая «вилка»: артиллеристы определяли только, легли ли залпы перед целью или за ней. После получения перелёта или недолёта цель брали в «вилку», а затем последовательно уменьшали интервал, как бы «половиня» его, пока не добивались накрытия.
Метод был понятным и относительно простым, но занимал много времени. Пристрелка уступом или двойным уступом позволяла ускорить процедуру.
Второй способ основывался на измеренных дальностях. Его можно было использовать, если командно-дальномерный пост имел два дальномера. Один прибор измерял расстояние до цели, второй — дистанцию до всплесков от падения снарядов.
Третий метод назывался стрельбой по измеренным отклонениям. В этом случае определялось не расстояние от корабля до всплеска, а дистанция между всплеском и кораблём-целью. Внешне различие могло показаться незначительным, однако для этого требовалось другое оборудование.
При стрельбе по измеренным отклонениям второй дальномер не был нужен. Достаточно было одного дальномера, дополненного специальным устройством — скартометром. Он позволял измерять расстояние между целью и всплесками.
Советские системы управления огнём 1920-х годов поддерживали стрельбу по знакам падения. Новые командно-дальномерные посты технически позволяли использовать метод измеренных дальностей, но, насколько можно судить, параметры «вилки» в таком случае приходилось пересчитывать вручную.
Покупка итальянской «Централи», как называли приобретённую систему управления огнём, дала советским конструкторам необходимый опыт. Одновременно появилась возможность создавать будущие системы с поддержкой любого из трёх методов пристрелки.
ЦАС-1 — вершина довоенного развития
Советские работы по созданию морских систем управления огнём с самого начала опирались на дореволюционный опыт. Затем к нему добавились разработки и технические решения Великобритании, США и Италии. Результатом этого процесса стало создание центрального аппарата стрельбы ЦАС-1.
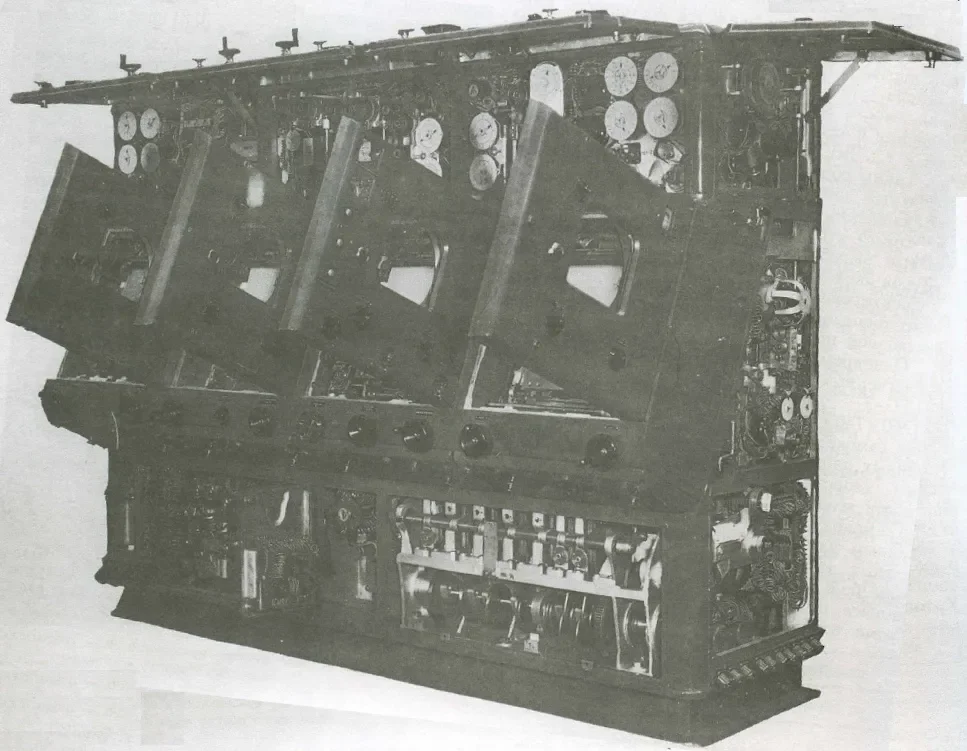
Система предназначалась для линкоров и крейсеров. Она имела значительные размеры — 240×90×181 см — и массу 3050 кг. Конструкция включала три основных блока.
Первый блок назывался блоком «наблюдённых данных». Он получал курсовой угол на цель и дальность до неё через определённые промежутки времени. На основании этих сведений устройство автоматически определяло курс и скорость цели.
Второй блок именовался «автоматным», или «самоходным». Он вычислял координаты цели и её курсовой угол относительно собственного корабля.
Данные обоих блоков использовались для определения и прогнозирования величины изменения расстояния и величины изменения пеленга — ВИР и ВИП.
Третий, баллистический блок рассчитывал полный набор поправок. Учитывались направление и скорость ветра, атмосферное давление, температура и влажность воздуха, температура пороха, износ стволов, тип применяемого боеприпаса и другие параметры.
После обработки всех данных ЦАС-1 формировал вертикальный угол наведения, то есть прицел, и горизонтальный угол наведения, то есть целик. В расчётах учитывались ВИР, ВИП и весь набор баллистических поправок.
ЦАС-1 поддерживал все три способа пристрелки: по знакам падения, по измеренным дальностям и по измеренным отклонениям.
Система создавалась не только для классического морского боя в пределах визуальной видимости. Её предусматривали также для стрельбы по данным самолёта-корректировщика, когда цель находилась за пределами прямой видимости с корабля. Кроме того, ЦАС-1 мог выдавать целеуказание торпедному оружию.
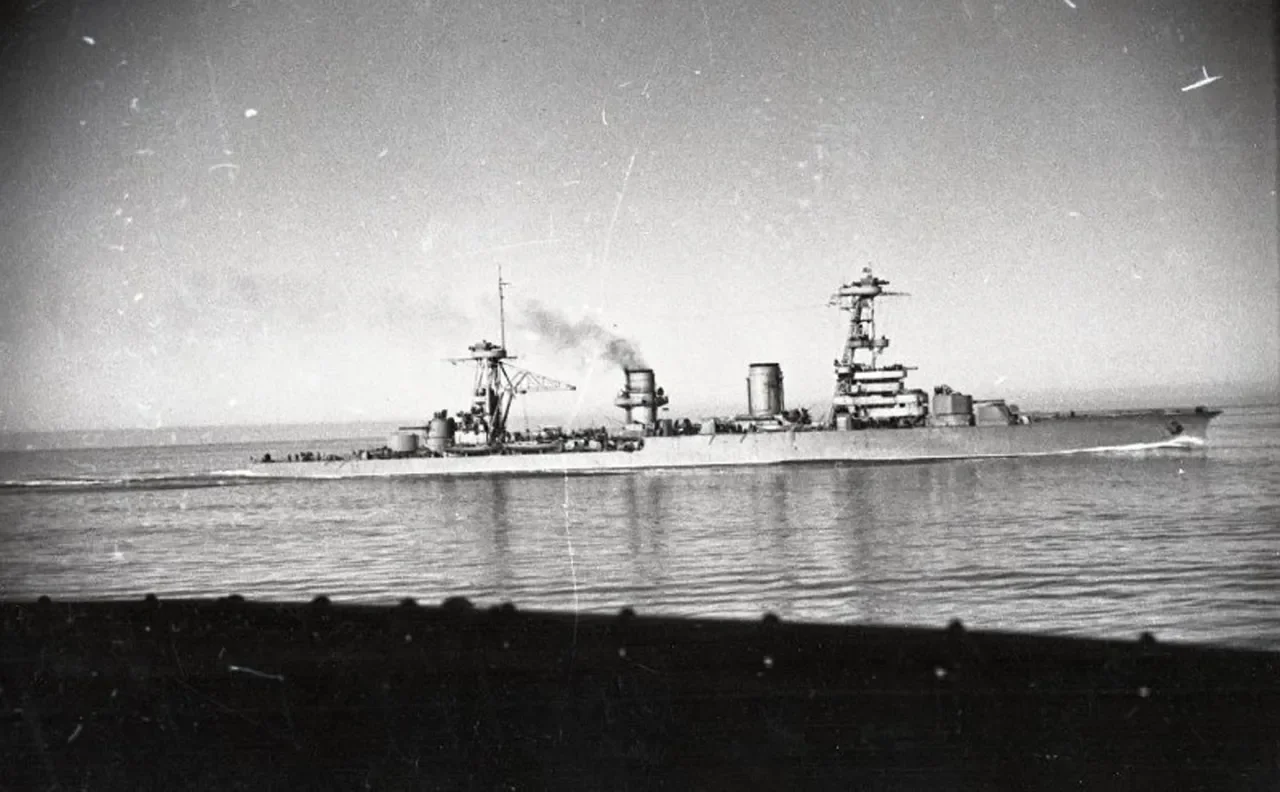
По своим возможностям ЦАС-1 относился к числу наиболее совершенных морских счётно-решающих устройств своего времени. Это был не экспериментальный образец и не проект на бумаге: аппарат выпускался серийно и устанавливался на лёгких крейсерах проекта 26-бис.
Одновременно разрабатывался облегчённый вариант — ЦАС-2. Его первоначально предназначали для эсминцев и кораблей меньших классов. По сравнению с ЦАС-1 он был существенно компактнее: размеры составляли 176×74×165 см, масса — 1840 кг.
Уменьшение габаритов и массы сопровождалось снижением возможностей. Алгоритмы были упрощены за счёт ряда допущений. ЦАС-2 не выполнял часть вычислений, которые производил ЦАС-1, и поддерживал только пристрелку по измеренным отклонениям.
Крейсера проекта 26 — «Киров» и «Ворошилов» — получили ЦАС-2, поскольку ЦАС-1 в момент их оснащения ещё не был готов.
А. В. Платонов приводит следующие сведения о количестве задач, решавшихся разными автоматами стрельбы:
Прибор Поллэна — 7 задач.
АКУР британского производства — 34 задачи.
ЦАС-2 — 38 задач.
ЦАС-1 — 47 задач.
Учет качки и преобразователь координат
Даже развитый ЦАС-1 не мог самостоятельно учитывать качку корабля при формировании прицела и целика. Для этой цели использовался отдельный прибор — преобразователь координат, или ПК.
По принципу действия он соответствовал американской системе Мк.41 «Стабильная вертикаль». В основе ПК находилась гировертикаль, которая контролировала углы продольного и бокового крена.
Получая данные от ЦАС-1, преобразователь координат добавлял к ним значения крена и дифферента. После этого он выдавал окончательное решение по прицелу и целику с учётом положения корабля.
Почему советские системы уступали американским
Систему управления огнём можно условно разделить на три элемента: входной контур, блок обработки и выходной контур.
На вход поступали сведения о собственном корабле и цели. Их предоставляли дальномеры, визиры, радиолокационные станции управления огнём, гирокомпасы и другие приборы. Гирокомпасы, например, определяли курс собственного корабля.
Обработка выполнялась одним или несколькими счётно-решающими устройствами. Они преобразовывали исходные данные в огневое решение. Для артиллерии таким решением являлись значения прицела и целика.
Затем выходные устройства передавали рассчитанные параметры к орудиям.
В области обработки данных СССР и США в целом находились примерно на одном уровне. ЦАС-1 достаточно хорошо справлялся со своими задачами. Сравнивать преобразователь координат с американской «Стабильной вертикалью» сложнее, но серьёзных претензий к советскому прибору не известно. Кроме того, он основывался на американской конструкции гировертикали.
Главные трудности советского флота в первой половине 1940-х годов находились не в сфере вычислений, а в дистанционном управлении силовыми приводами наведения и в самих приводах.
Из-за этого советские корабли не могли стабилизировать артиллерийские установки главного и зенитного калибра. Советские приборы умели рассчитывать правильные значения прицела и целика, а также учитывать качку. Но затем эти параметры приходилось передавать в башни способом, который применялся ещё во время Первой мировой войны.
ЦАС передавал постоянно изменяющиеся значения прицела и целика в виде движущихся стрелок на циферблатах. Из-за качки данные непрерывно менялись. Наводчики в башнях вручную подстраивали вертикальный и горизонтальный углы наведения под положение стрелок.
Американские системы были устроены иначе. Они позволяли централизованно, без непосредственного участия башенных расчётов, наводить не только универсальную артиллерию, но и орудия главного калибра.
Счётно-решающие устройства обеих стран не могли полностью работать без человека. Они не определяли самостоятельно все исходные поправки: часть данных должен был оценить специалист, используя наблюдения и собственный опыт. Поэтому автомат являлся помощником управляющего огнём, но не заменял его.
Различие проявлялось после формирования огневого решения. Новейшие американские системы могли самостоятельно передать команды приводам и навести орудия без прямого участия расчётов в башне. Советские системы военного времени такой возможности не имели.
При высокой подготовке советские наводчики могли действовать почти так же эффективно, как автоматизированная система. Однако недостаточная выучка или обычная человеческая ошибка сразу снижали результативность. В этом заключался существенный недостаток ручного наведения.
Проблемы существовали и на входном этапе. Американские командно-дальномерные посты в новейших системах управления огнём стабилизировались, а советские — нет. Поэтому российским и советским операторам дальномеров приходилось вручную компенсировать качку. На американских кораблях эту задачу выполняла автоматика.
До появления радиолокационных станций управления огнём американские системы имели перед советскими определённое преимущество. Однако оно не было абсолютным и не гарантировало результата в каждом бою. Качественная подготовка артиллеристов могла существенно сократить разрыв. Опыт японского флота это подтверждал.
Решающим превосходство США стало после появления в американских ВМС высококачественных артиллерийских радаров. Первые модели ещё не обеспечивали столь значительного преимущества, но более поздние станции резко изменили возможности американских кораблей.
В годы войны советский флот в основном продолжал использовать дальномеры. Отечественная промышленность не выпускала радиолокационные станции управления артиллерийским огнём, хотя некоторое количество подобной аппаратуры СССР получил по ленд-лизу.
Советские специалисты изучали поставленные станции, и приобретённый опыт, вероятно, использовали при создании первых отечественных радаров аналогичного назначения.
Послевоенный рывок
К 1945 году советские корабельные системы управления огнём уступали американским прежде всего в двух направлениях: в радиолокационном обеспечении стрельбы и в дистанционном управлении артиллерийскими установками.
В 1950-е годы советский ВМФ получил возможности, которых ранее не хватало. На крейсерах проекта 68 типа «Чапаев» башни главного калибра МК-5 всё ещё управлялись традиционным способом. Дистанционного управления приводами наведения там не было.
На крейсерах проекта 68-бис типа «Свердлов» дистанционное управление уже появилось. Развитие технологий позволило также создавать стабилизированные посты управления вооружением.
Так, антенна радиолокационной станции «Залп» на крейсерах 68-бис стабилизировалась в трёх плоскостях. Сама РЛС имела высокие характеристики.
Осколочно-фугасные снаряды калибра 152 мм она обнаруживала по всплескам на расстоянии до 165 кабельтовых. Практические 152-мм снаряды, которые не взрывались при падении в воду, фиксировались на дальности до 110 кабельтовых.
Крейсер станция могла обнаружить на любой дальности в пределах радиогоризонта. Подводная лодка обнаруживалась на расстоянии до 99,25 кабельтовых.
Предполагалось, что система управления огнём крейсеров проекта 66, в состав которой должна была входить РЛС «Залп», обеспечит выдачу данных для стрельбы главным калибром по наблюдаемой цели на дистанции до 200 кабельтовых.
По сведениям В. Заблоцкого, срединная ошибка определения дальности не превышала 20 м. Это означало, что в 50 процентах случаев отклонение от фактического положения цели составляло не более ±20 м, а во всех случаях — не более ±40 м.
Однако эти данные требуют осторожного отношения. Американская РЛС Мк.13 показывала ошибку определения дальности, зависевшую от расстояния до цели. Поэтому можно предположить, что приведённое значение для «Залпа» относилось к определённой дальности, а не ко всему диапазону работы станции.
Есть вопросы и к оценке точности определения угловых координат. В. Заблоцкий указывал, что она была не хуже оптического визира, но одновременно приводил погрешность 0,5 градуса. Такое значение выглядит чрезмерно большим, поэтому, вероятно, в исходных данных имеется ошибка или опечатка.
Практические результаты применения «Залпа» свидетельствовали о высокой эффективности станции. В ходе ночных стрельб 28 октября 1958 года она обеспечила пристрелку по щиту, начатую с дистанции 131 кабельтов. Первые же залпы легли рядом со щитом.
При этом размеры щита были заведомо меньше размеров настоящего вражеского крейсера.
«Залп» мог иметь и некоторые преимущества перед американской РЛС Мк.13. Советская станция сопровождала цель автоматически, тогда как американская система наводилась оператором. Американский оператор должен был точно направить антенну на центр корабля-цели, иначе полученные данные искажались.
Послевоенное развитие не ограничивалось радарами и приводами. На крейсерах типа «Свердлов» совершенствовались все элементы корабельных систем управления огнём. На них имелись носовой, кормовой и центральный гиропосты, новые датчики лага и другие приборы.
Вероятно, не вся аппаратура работала идеально. Тем не менее эти корабли стали первым крупным этапом внедрения новых систем. С учётом высокой скорости развития вооружений можно предположить, что последующие артиллерийские крейсера получили бы ещё более совершенное оборудование.
Итоги развития
В 1950-е годы СССР действительно находился в положении догоняющего в сфере управления огнём корабельной артиллерии. Однако отставание быстро сокращалось.
К 1945 году основные проблемы советского флота были связаны с отсутствием современных радиолокационных средств управления огнём и полноценного дистанционного управления артиллерийскими установками. В 1950-е годы появились и радиолокационные станции, и стабилизированные посты, и дистанционные приводы.
Советские счётно-решающие устройства уже в довоенный период обладали значительными возможностями. ЦАС-1 поддерживал расчёт большого числа параметров, учитывал разнообразные баллистические поправки, обеспечивал три метода пристрелки, мог работать по данным самолёта-корректировщика и выдавать целеуказание торпедному оружию.
Поэтому нет оснований считать, что система управления огнём «Молот 66», которую планировали для крейсеров проекта 66, имела бы принципиальное отставание от оборудования американских тяжёлых крейсеров типа «Де Мойн». С учётом общего направления развития отечественной техники её возможности могли быть сопоставимы с американскими решениями.
Комментарии 0